

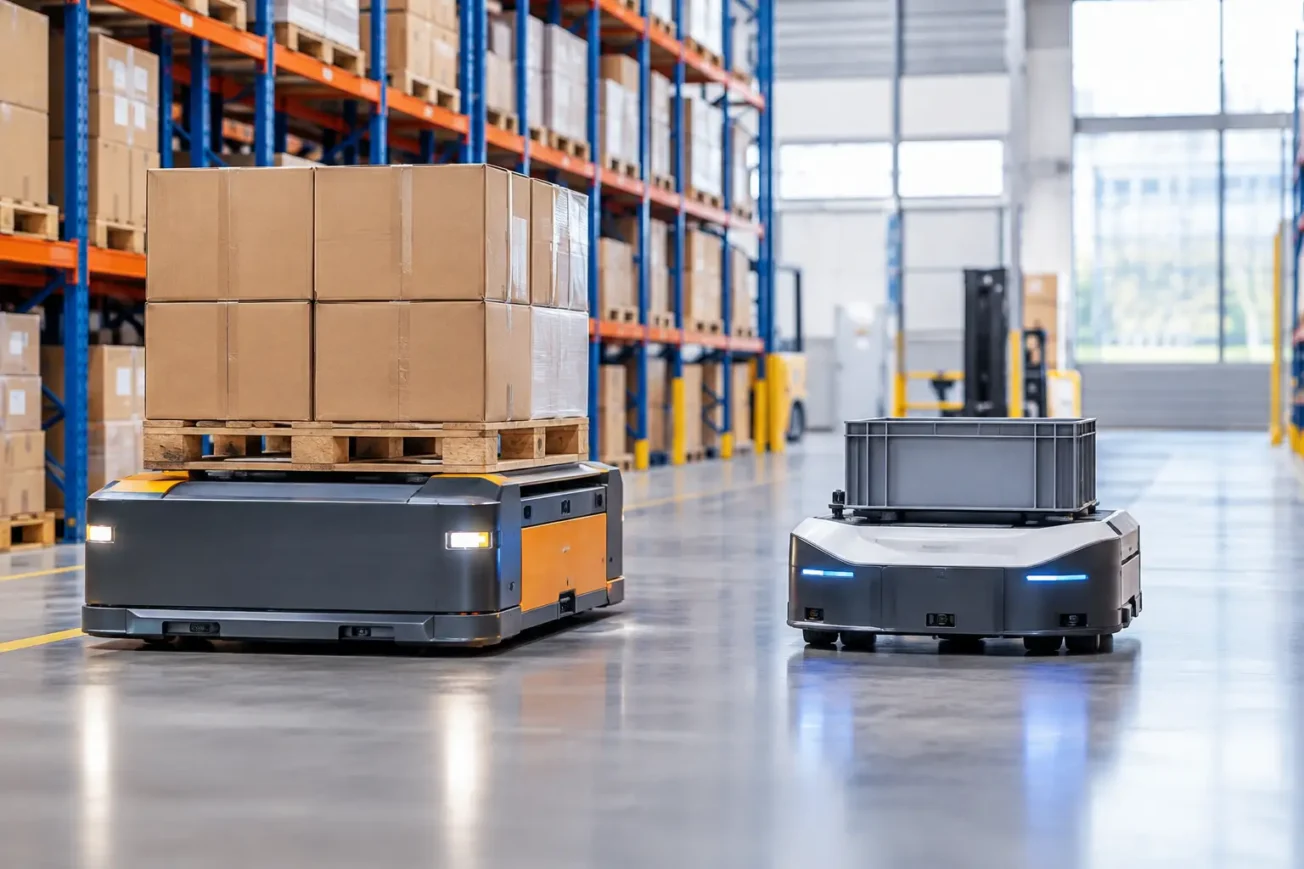
Egy raktári automatizálási projektben az AGV vagy AMR raktárban kérdését nem a járművek látványos képességei döntik el. A döntő tényező az, hogy az adott anyagáramlás mennyire kiszámítható, milyen gyakran változik az elrendezés, és mekkora üzleti kockázatot jelent egy késő vagy hibás belső szállítás. Egy jól választott autonóm jármű csökkentheti a targoncaforgalmat, stabilizálhatja az ellátást és felszabadíthat dolgozói kapacitást. Rossz illesztésben viszont új szűk keresztmetszetet, bonyolult kivételezést és nehezen megtérülő beruházást hoz.
A két technológia közötti különbség valós, de nem fekete-fehér. Az AGV és az AMR egyaránt képes ismétlődő belső logisztikai feladatok átvételére. Másképp viselkednek azonban akkor, amikor útvonalat kell tartani, akadályt kell kezelni, vagy egy már működő raktári és termelési rendszerhez kell kapcsolódniuk.
Mit jelent az AGV és az AMR a gyakorlatban?
Az AGV, vagyis automatikus vezetésű jármű jellemzően előre meghatározott útvonalon közlekedik. Navigálhat például mágnesszalag, induktív vezeték, QR-kód, reflektorok vagy lézeralapú helymeghatározás segítségével, a konkrét megoldástól függően. Működési logikája általában kötöttebb: ismert felvételi és lerakási pontok között hajt végre ismétlődő fuvarfeladatokat.
Ez nem feltétlenül hátrány. Ha például egy gyártósor óránként ugyanazokat a raklapos alapanyagokat igényli ugyanarról a szupermarket területről, az AGV jól tervezhető kapacitást adhat. A forgalom, a töltési ciklusok és az útvonalterhelés viszonylag pontosan modellezhető. Cserébe az útvonal vagy az állomások átalakítása gyakran több tervezést, helyszíni módosítást és újrahangolást igényel.
Az AMR, vagyis autonóm mobil robot a környezetéről készített térkép és fedélzeti szenzorai alapján tájékozódik. Nem egyetlen rögzített útvonalat követ, hanem a számára kijelölt és engedélyezett területen belül tervez útvonalat. Ha egy folyosón ideiglenes akadály jelenik meg, a rendszer a beállításoktól és a környezettől függően megállhat, kikerülheti az akadályt, vagy alternatív útvonalat kereshet.
Az AMR rugalmassága különösen értékes lehet olyan raktárakban, ahol szezonálisan változik a tárolási rend, gyakori a komissiózási zónák átrendezése, vagy a közlekedési útvonalakat emberek és targoncák is használják. Ugyanakkor az autonóm navigáció nem szünteti meg a fizikai környezet szabályozásának igényét. A keskeny, zsúfolt folyosó, a rosszul kijelölt átadási pont vagy a rendszertelenül parkoló raklap ugyanúgy ronthatja az AMR teljesítményét.
AGV vagy AMR raktárban: az anyagáramlás döntsön
A leggyakoribb hiba, hogy a vállalat a járműből indul ki, nem a fuvarfeladatból. Először azt kell feltárni, milyen árumozgás köti le a legtöbb időt, hány fuvar történik műszakonként, és ezek közül melyek standardizálhatók. Nem minden targoncaút automatizálható gazdaságosan.
Az AGV általában akkor erős választás, ha a fuvarok ismétlődnek, a fel- és lerakási helyek stabilak, a terhek egységesek, és a folyamatban kevés kivétel van. Tipikus példa a raklapos be- és kitárolási kapcsolat két fix zóna között, a göngyöleg visszaszállítása vagy a gyártósorok rendszeres ellátása.
Az AMR akkor lehet előnyösebb, ha több kiszolgálási pont között kell dinamikusan priorizálni, a rendelésállomány változó, vagy a raktár elrendezése várhatóan módosul. Ide tartozhat az e-kereskedelmi vagy alkatrész-komissiózási környezet, a sorvégi késztermékek változó célhelyre juttatása, illetve az olyan üzemen belüli ellátás, ahol több termelőcella igénye verseng egymással.
A döntéshez nem elég az átlagos forgalom. A csúcsidőszak a lényeg. Egy rendszernek akkor is kezelnie kell a feladatokat, amikor műszakváltás, beérkező áru, sürgős termelési igény és kiszállítási előkészítés egyszerre terheli a raktárt. Ha a robotflotta csak átlagterhelésre van méretezve, a dolgozók hamar megkerülik a folyamatot kézi megoldásokkal. Ezzel az automatizálás tervezett üzleti hatása elvész.
A navigáció csak az egyik oldala a beruházásnak
Az AGV és AMR projektek megtérülését gyakran nem a járművek ára, hanem a kapcsolódó infrastruktúra és integráció határozza meg. A robotnak tudnia kell, honnan vigyen el egy egységet, hová tegye le, milyen prioritással dolgozzon, és mit tegyen hiba esetén. Ehhez a fizikai anyagáramlást és az információáramlást együtt kell megtervezni.
Egy WMS-ből érkező szállítási feladat, egy MES által jelzett anyagigény vagy egy ERP-ben rögzített készletmozgás csak akkor válik automatikus fuvarfeladattá, ha az átadási szabályok egyértelműek. Ki indítja a feladatot? Milyen státusz jelzi, hogy a raklap felvehető? Mi történik, ha a kijelölt lerakóhely foglalt? Ki kezeli azt az esetet, ha a vonalkód olvashatatlan vagy eltérő méretű a rakomány?
A jól előkészített projektben ezekre nem az éles induláskor keresnek választ. A kivételkezelés különösen kritikus olyan üzemekben, ahol a folyamatok sok tapasztalati, személyhez kötött szabályra épülnek. A robot ezeket nem ismeri magától. A működési tudást szabályokká, státuszokká és felelősségi körökké kell fordítani.
A fel- és lerakás szintje meghatározza a komplexitást
Egy önállóan közlekedő jármű önmagában még nem teljes automatizált anyagmozgatás. Ha minden állomáson kezelőnek kell igazítania a raklapot, megnyomnia egy gombot vagy manuálisan átadnia a terhet, a teljes folyamat áteresztőképességét továbbra is a kézi beavatkozás korlátozhatja.
A raklapátadók, görgős pályák, emelőasztalok, automata kapuk és szabványosított rakományhordozók többe kerülhetnek, de sokszor ezek adják a kiszámítható működés feltételét. Kisebb volumen esetén ugyanakkor lehet racionális egy félautomata átadás. Nem minden esetben indokolt a maximális automatizáltság, különösen akkor, ha a termékportfólió vagy a raktári layout még változás előtt áll.
Biztonság: közlekedési rend nélkül nincs stabil üzem
Az AMR-ek érzékelői és az AGV-k biztonsági rendszerei fontos szerepet játszanak az ütközések megelőzésében, de nem helyettesítik a megfelelő közlekedési rendet és kockázatértékelést. A gyalogosok, targoncák, kézi békák és robotok közös terében világos elsőbbségi rendet kell kialakítani.
A raktárban ki kell jelölni a várakozási zónákat, a kereszteződéseket, a vészhelyzeti útvonalakat és azokat a területeket, ahol a robot nem közlekedhet. Érdemes már a tervezés során megvizsgálni, hol alakulhat ki torlódás: például fóliázó, kapu, mérleg vagy minőségellenőrzési pont előtt. Egyetlen rosszul elhelyezett átadóállomás az egész flotta átlagsebességét visszafoghatja.
A dolgozói elfogadás is üzembiztonsági kérdés. Ha az operátorok nem értik, miért áll meg egy robot, hogyan kell szabályosan közlekedni a robotokkal közös területen, vagy kit kell hívni hiba esetén, gyorsan kialakulnak a kerülőutak. A bevezetésnek ezért a műszakvezetőket, targoncásokat és karbantartókat is aktívan be kell vonnia, nem csak az IT-t és a logisztikát.
Hogyan számolható a megtérülés reálisan?
A beruházási döntésnél a munkaerőköltség változása fontos szempont lehet, de önmagában nem elégséges a megtérülés megítéléséhez. A belső szállítás automatizálása a termelési kiesések csökkentésében, a készletmozgások pontosabb nyomon követésében és a kézi anyagmozgatási feladatok csökkentésében is hozhat értéket.
A számításban a teljes életciklus költségét kell vizsgálni: a járművek, a flottamenedzsment, az integráció, a töltési megoldás, az infrastruktúra, a karbantartás, a szoftverfrissítések és a belső üzemeltetési kapacitás egyaránt ide tartozik. Az sem mellékes, hogy az automatizálás után felszabaduló munkaerő valóban átirányítható-e magasabb hozzáadott értékű feladatra.
Első projektként általában érdemes nem a teljes raktár robotizálásával kezdeni. Érdemes egy jól körülhatárolható, nagy volumenű és ismétlődő útvonallal kezdeni, ahol a jelenlegi teljesítmény mérhető. Így az indulás előtt és után összevethető a fuvaridő, a várakozás, a hibaarány, a rendelkezésre állás és a termelésellátás szintje. Ez ad alapot a flotta későbbi bővítéséhez.
Az AGV olyan környezetben lehet jó választás, ahol stabil, ismétlődő folyamatot kell nagy megbízhatósággal kiszolgálni. Az AMR ott lehet előnyösebb, ahol a raktár működése változékonyabb, és a rugalmasság üzleti értéket teremt. A megfelelő választás nem technológiai presztízskérdés: az a rendszer illeszkedik jobban a folyamathoz, amelyik a valós anyagáramlást kiszámíthatóbban, mérhetőbben és kezelhető kivételekkel támogatja.